Neuro-symbolische KI – Lernen trifft auf Logik
Was uns antreibt
Tiefe neuronale Netze haben in vielen Bereichen der KI beeindruckende Erfolge erzielt. Doch eine ihrer größten Schwächen bleibt: Sie tun sich schwer damit, strukturiertes Domänenwissen und logisches Schlussfolgern in ihre Vorhersagen und Ergebnisse einzubinden.
Genau hier setzt die neuro-symbolische KI an. Sie kombiniert die Stärken von Deep Learning – Flexibilität und datengetriebenes Lernen – mit den Vorteilen symbolischer Methoden wie automatisches Schließen, Planung und Wissensrepräsentation . Ziel ist es, das Beste aus beiden Welten zu verbinden: leistungsfähige, lernende Systeme mit logischer Konsistenz und nachvollziehbarem Verhalten .
Unser Ansatz
Neuro-symbolische Methoden sind besonders geeignet, um das Fachwissen von Expertinnen und Experten in industrielle KI-Lösungen einzubringen. Wir entwickeln Verfahren, mit denen Expertenwissen maschinenlesbar gemacht werden kann – etwa in Form von Wissensgraphen . Auf dieser Basis lässt sich neues Wissen durch logisches Schließen und Vorhersagen gewinnen und für Suche, Exploration, maschinelles Lernen und Problemlösung einsetzen.
Anwendungsfelder
Ein Fokus liegt auf der Nutzung und Weiterentwicklung industrieller Wissensgraphen , in denen Bosch bereits über umfangreiche Expertise verfügt. Durch die Kombination von Graph-Neural-Networks mit diesen Wissensgraphen entstehen Analysewerkzeuge, die komplexe Fragestellungen beantworten – Anfragen, die sowohl auf Beobachtungsdaten als auch auf den von Bosch-Fachexperten – expertinnen bereitgestellten expliziten Regeln basieren.
Maschinelles Lernen mit Wissensgraphen
Wissensgraphen (Knowledge Graphs, KGs) sind ideal für die Suche, Exploration und Analyse strukturierter Informationen . Logisches Schließen ermöglicht:
- Wissensgewinn aus Daten
- Validierung und Qualitätsverbesserung von KGs
Da Bosch über umfassendes Know-how in zahlreichen Domänen verfügt, muss dieses Wissen in maschinenlesbarer Form – etwa als Wissensgraph – verfügbar sein, um industrielle KI-Lösungen zu ermöglichen. Neuro-symbolische KI verbindet symbolische und subsymbolische Ansätze und ermöglicht z. B.:
- Einbindung von Bosch-spezifischem Wissen in ML-Modelle
- Überprüfung der Ergebnisse
- Senkung des Bedarfs an Trainingsdaten
- Gezieltes Einsetzen von Wissen in Suche, Exploration und Problemlösung
Use Case
Maschinelles Lernen mit Wissensgraphen
In der industriellen Praxis sind viele KGs unvollständig oder uneinheitlich . Unsere Methoden helfen dabei:
- Fehlende Verbindungen vorherzusagen
- Inkonsistenzen aufzudecken und zu beheben
- Ontologien automatisch zu lernen
- Komplexe Anfragen über unvollständige Graphen zu beantworten
Beispiel: Durch den Einsatz von Ontologien und Deep Learning lassen sich komplexe semantische Abfragen beantworten oder erklärbare Clusteranalysen durchführen – auch bei unvollständiger Datenlage.
-
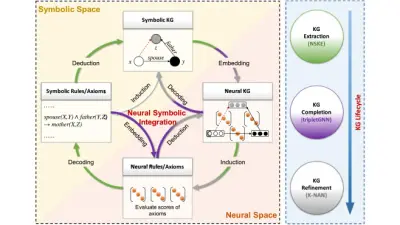
Maschinelles Lernen mit Wissensgraphen: Integration strukturierten Domänenwissens mit neuronalen Netzwerken zur Ermöglichung von Schlussfolgern, Vorhersagen und Wissensvervollständigung in industriellen KI-Anwendungen.
Unsere Forschung
Domänenwissen nutzbar machen
Wir entwickeln Verfahren, um Regeln und strukturiertes Domänenwissen in Machine-Learning-Modelle zu integrieren, z. B. durch ontologie-gestützte Wissensgraph-Embeddings.
Neue Erkenntnisse gewinnen
Neuro-symbolische KI ermöglicht die automatische Ableitung neuer Regeln und Ontologien aus industriellen Daten – etwa aus der Fertigung.
Wissensgraphen vervollständigen und bereinigen
Unsere Methoden verbessern die Qualität von KGs etwa durch das Erkennen von Inkonsistenzen oder das Vorhersagen fehlender Verbindungen in den Graphen.
Erweiterte KI auf Basis von Wissensgraphen
Wir entwickeln Verfahren, die Ontologien und ML kombinieren – um komplexe Anfragen auch über unvollständige Wissensgraphen hinweg zu beantworten. Darüber hinaus arbeiten wir an Ansätzen für ein erklärbares Clustering auf Grundlage symbolischen Wissens.
-
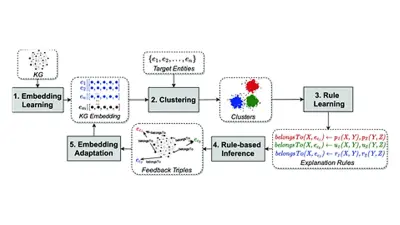
Answer Set Programming für industrielle Problemlösung: deklarativer Ansatz kombiniert logisches Schlussfolgern mit Optimierung zur Lösung komplexer Planungs-, Konfigurations- und Fertigungsherausforderungen.
Referenzen
Feng, W., Zhang, J., Dong, Y., Han, Y., Luan, H., Xu, Q., Yang, Q., Kharlamov, E., & Tang, J. (2020). Graph Random Neural Networks for Semi-Supervised Learning on Graphs. NeurIPS. [PDF]
Gad-Elrab, M.H., Stepanova, D., Tran, T-K., Adel, H., & Weikum, G. (2020). ExCut: Explainable Embedding-based Clustering over Knowledge Graphs. ISWC. [PDF]
Jain, N., Tran, T-K., Gad-Elrab, M.H., & Stepanova, D. (2021). Improving Knowledge Graph Embeddings with Ontological Reasoning. ISWC. [PDF]
Shi, Y., Cheng, G., Tran, T-K., Kharlamov, E., & Shen, Y. (2021). Efficient Computation of Semantically Cohesive Subgraphs for Keyword-Based Knowledge Graph Exploration. WWW. [PDF]
Tran, T-K., Stepanova, D., Kharlamov, E., & Stroetgen, J. (2020) Fast Computation of Explanations for Inconsistency in Large-Scale Knowledge Graphs. WWW. [PDF]
Wang, P-W., Stepanova, D., Domokos, C., & Kolter, Z. (2020). Differentiable Learning of Numerical Rules from Knowledge Graphs. ICLR. [PDF]
Shi, Y., Cheng, G., Tran, T.-K., Tang, J., & Kharlamov, E. (2021). Keyword-Based Knowledge Graph Exploration Based on Quadratic Group Steiner Trees. IJCAI. [PDF]
Knowledge-Driven Problem Solving
Answer Set Programming (ASP) ist ein führender Ansatz der deklarativen Problemlösung. Er eignet sich besonders für anspruchsvolle Such- und Optimierungsaufgaben wie Ressourcenplanung, Konfiguration oder das Design von Fertigungslinien.
Dank einer ausdrucksstarken Modellierungssprache und hochoptimierter Solver ist ASP für industrielle Anwendungen besonders attraktiv: Es ermöglicht geringere Implementierungs- und Wartungskosten und verbessert die Mensch-Maschine-Interaktion der eingesetzten Lösungen.
Unsere Forschung
Skalierbare, regelbasierte KI-Methoden
Wir entwickeln KI-Methoden, die Answer Set Programming mit klassischen Optimierungstechniken – etwa Large Neighborhood Search – kombinieren, um die Skalierbarkeit der Systeme deutlich zu erhöhen.

Erklärbare, regelbasierte KI-Methoden
Gerade in der Fertigungsoptimierung sind Erklärungen entscheidend. Vorhandene Lösungen funktionieren jedoch meist wie Black Boxes und bleiben für Nutzer unzugänglich. Wir entwickeln erklärbare Methoden, die berechnete Lösungen nachvollziehbar machen.
Kombination regelbasierter Methoden mit neuronalen Netzen
Klassisches Machine Learning ist datengetrieben und berücksichtigt das Wissen von Experten nur unzureichend. Deshalb arbeiten wir an neuen KI-Ansätzen, die regelbasierte Answer-Set-Programming-Systeme mit (Deep) Learning verbinden. Damit wird ein fortgeschrittenes Schlussfolgern auf Basis von ML-Vorhersagen möglich.
Spitzenforschung
Unsere Werkzeuge und Methoden im Bereich regelbasierter, wissensgetriebener Problemlösung entstehen in enger Zusammenarbeit mit den führenden Forschern der Technischen Universität Wien. Wir treiben den Stand der Technik kontinuierlich voran, veröffentlichen auf internationalen Top-Konferenzen und bringen die entwickelten Methoden in realen Bosch-Anwendungen zum Einsatz.
-
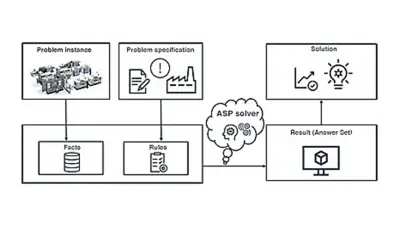
Expertenwissen-Integration: Kombination vielfältiger Datenquellen und Domänenexpertise in einheitliche KI-Systeme, die sowohl symbolisches Wissen als auch Machine Learning-Fähigkeiten nutzen.
Referenzen
Eiter, T., Higuera, N., Oetsch, J., & Pritz, M. (2022). A Neuro-Symbolic ASP Pipeline for Visual Question Answering. ICLP. [PDF]
Eiter, T., Higuera, N., Oetsch, J., & Pritz, M. (2022). A Confidence-Based Interface for Neuro-Symbolic Visual Question Answering. AAAI. [PDF]
Eiter, T., Geibinger, T., Musliu, N., Oetsch, J., Skocovský, P., & Stepanova, D. (2021). Answer-Set Programming for Lexicographical Makespan Optimisation in Parallel Machine Scheduling. KR 2021: 280-290. [PDF]
Eiter, T., Geibinger, T., Ruiz, N.H., Musliu, N., Oetsch, J., & Stepanova, D. (2022). Large-Neighbourhood Search for Optimisation in Answer-Set Solving. AAAI. [PDF]
Eiter, T., Geibinger, T., Ruiz, N.H., Musliu, N., Oetsch, J., & Stepanova, D. (2022). ALASPO: An Adaptive Large-Neighbourhood ASP Optimiser. KR.
Verkörperte neuro-symbolische KI für die Robotik
Vision-Language-Action-Systeme (VLA) haben das Lernen von Robotern erheblich vorangetrieben. Dennoch haben sie nach wie vor Schwierigkeiten, zuverlässig zu verallgemeinern, komplexe Aufgaben zu durchdenken und überprüfbare Sicherheitsgarantien zu bieten. Diese Einschränkungen schränken ihren Einsatz in realen und sicherheitskritischen Umgebungen ein. Die verkörperte neurosymbolische KI (Embodied NeSy) begegnet diesen Herausforderungen, indem sie erlernte Wahrnehmung, Planung und Steuerung mit maschinenlesbarem Wissen und symbolischen Einschränkungen kombiniert. Durch die Kombination von wissensgesteuerter Wahrnehmung, beschränkungsbewusster symbolischer Planung und hybridem Lernen ermöglicht Embodied NeSy Robotern, ihre Umgebung zu verstehen und Abstraktionen für neue Aufgaben zu erlernen. Außerdem hilft es ihnen, die Einhaltung von Sicherheits- und Betriebsanforderungen nachzuweisen, und unterstützt so einen skalierbaren und vertrauenswürdigen Einsatz.
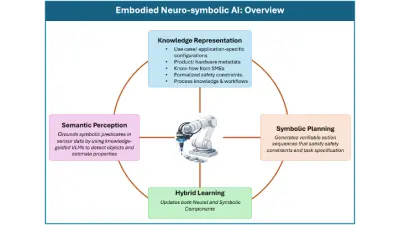
Forschung zur verkörperten neuro-symbolischen KI
Unsere jüngste Arbeit umfasst ReSync, das Robotern ermöglicht, sich von Fehlfunktionen zu erholen und abstraktes Wissen zu gewinnen, das dazu beitragen kann, ähnliche Fehlfunktionen bei zukünftigen Aufgaben zu vermeiden.
GaP (Graph-as-Policy) bietet ein Multi-Agenten-Framework für variationale Automatisierung. Es generiert und verfeinert Berechnungsgraphen aus einer modularen Kompetenzbibliothek, um eine robuste Leistung bei Aufgaben in offenen Umgebungen zu unterstützen.
Unsere laufende Forschung konzentriert sich auf verallgemeinerbare geschickte Manipulation, interaktive Multi-Agenten-Systeme für die Robotermanipulation in offenen Umgebungen sowie gedächtnisgestütztes Schlussfolgern für Aufgaben mit langem Zeithorizont. Zusammen unterstreichen diese Bemühungen die zentralen Stärken der neuro-symbolischen KI: interpretierbares Schlussfolgern, kontinuierliches Lernen und überprüfbarer Einsatz in verschiedenen Domänen. Das Ziel ist es, Roboter zu entwickeln, die sich an veränderte Umgebungen anpassen können und dabei zuverlässig und überprüfbar bleiben.
Neuro-symbolische KI in der Fertigung
In der Fertigung ist ein klares Verständnis der Ursache-Wirkungs-Zusammenhänge erforderlich, um eine gleichbleibende Qualität und effiziente Abläufe zu gewährleisten. Das Lernen kausaler Graphen modelliert, wie sich Prozessvariablen gegenseitig beeinflussen. Solche detaillierten Modelle sind unverzichtbar für die Ursachenanalyse, die systematische Methode zur Ermittlung der eigentlichen Ursache hinter beobachteten Problemen oder Anomalien. Ein hochwirksamer Ansatz beruht auf der tiefgreifenden Integration von Fachwissen, das direkt von erfahrenen Bedienern stammt, einschließlich verschiedener Arten von Prozesskennzahlen und aktiven Steuerungsmaßnahmen. Dabei werden auch die zeitliche Abfolge und die Abhängigkeiten zwischen den Prozessvariablen berücksichtigt. Um die Gültigkeit und praktische Relevanz des Modells sicherzustellen, werden Einschränkungen angewendet, die logisch regeln, wie diese Faktoren miteinander verknüpft werden können, und dabei reale physikalische Grenzen sowie betriebliche Regeln widerspiegeln. Das daraus resultierende Modell hilft Herstellern dabei, nachzuvollziehen, wie Fehler im Laufe eines Prozesses entstehen und sich entwickeln. Wir setzen diesen Ansatz mithilfe eines Multi-Agenten-Copiloten um, der Teams in Fertigungsumgebungen unterstützt. Dieses System ist darauf ausgelegt, eine Vielzahl unterschiedlicher Dateneingaben zu integrieren und zu verarbeiten, darunter Daten von Fertigungslinien, Prozessbeobachtungen, Maschinentelemetrie und Konfigurationseinstellungen. In dieser kollaborativen Umgebung arbeiten mehrere spezialisierte Agenten zusammen, wobei jeder auf den gemeinsamen Speicher und das integrierte Fachwissen zurückgreift. Eine gemeinsame Infrastruktur unterstützt die Agenten bei der Erkennung von Zusammenhängen, der Datenverarbeitung und der Erstellung umsetzbarer Empfehlungen. Gemeinsam helfen diese Agenten Herstellern dabei, komplexe Prozesse zu optimieren.
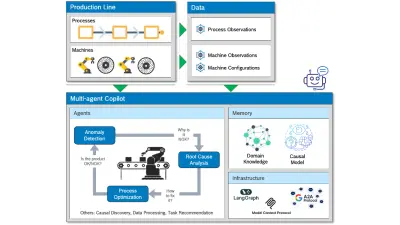
- Anomalieerkennung: Erkennt Messwerte, die definierte Normalbereiche oder Toleranzgrenzen überschreiten. Dadurch werden ungewöhnliche oder potenziell problematische Prozessverläufe identifiziert.
- Ursachenanalyse: Dieser Agent identifiziert die wahrscheinlichste Ursache und den Fehlerpfad hinter einer anomalen Prozessvariablen. Er verfolgt den Ablauf anhand des Kausalmodells zurück, um zu verstehen, warum die Anomalie aufgetreten ist und welche Abfolge von Ereignissen dazu geführt hat.
- Prozessoptimierung: Dieser Agent konzentriert sich darauf, durch Ermittlung des optimalen Werts der Regelvariablen zu bestimmen, wie eingegriffen werden soll [16]. Sobald das System eine Grundursache identifiziert hat, schlägt der Agent Anpassungen vor, die das Problem beheben oder die Leistung verbessern können. Diese kollaborative, agentenbasierte Struktur unterstützt Hersteller dabei, komplexe Herausforderungen auf strukturierte und nachvollziehbare Weise zu bewältigen.
Use Case: Schleifen planarer Sensorelemente
Sensorelemente stellen eine anspruchsvolle fertigungstechnische Herausforderung dar. Dieser Prozess ist vor allem aufgrund der Materialeigenschaften der Elemente schwierig: Sie bestehen aus Keramik – einem Werkstoff, der sowohl spröde als auch kostspielig ist. Im untersuchten Anwendungsfall liegt die Ausschussquote schätzungsweise bei 2–4 %, was hauptsächlich auf Bedienfehler zurückzuführen ist. Manuelle Eingriffe durch das Bedienpersonal – unabhängig davon, ob es sich um sehr erfahrene Kräfte oder Neulinge handelt – haben sich weitgehend als ineffektiv erwiesen; sie sind eher vom Zufall geprägt und weisen eine Erfolgsquote von nur etwa 35 % auf. Das System unterstützt das Bedienpersonal, indem es Konfigurationseinstellungen für den Roboter empfiehlt und erläutert, warum ein vorgeschlagener Eingriff den Prozess verbessern sollte. Das langfristige Ziel besteht darin, von manuellen Parameteranpassungen zu einem stärker geschlossenen, sich selbst regulierenden Schleifprozess überzugehen. Erste Auswertungen zeigen eine Verbesserung der Genauigkeit bei der Fehlerzuordnung um 79,7 % im Vergleich zu menschlichen Maschinenbedienern. Vor der Veröffentlichung sollte geklärt werden, ob sich dieser Wert auf eine relative Verbesserung, eine absolute Differenz in Prozentpunkten oder eine andere Bewertungsmetrik bezieht.
Referenzen
Embodied Neurosymbolic AI Systems for Robotics: Making Robot Behavior Auditable, Safe, and Scalable, IR: 2026/1168.
Recover, Discover, Plan: Learning Skills and Concepts from Robot Failures, arXiv:2606.18328, 2026, https://arxiv.org/abs/2606.18328
A Graph-as-Policy Multi-Agent Self-Learning Harness for Variational Automation, 2026, https://graph-robots.github.io/graph-as-policy-anonymous
Causal analysis, Multi-agent copilot, Anomaly Detection, Root Cause Analysis, Process Optimization, Use-case: Excerpts from "NeSy-Webpage-2026.docx" sections 10-13.